Om prosjektet
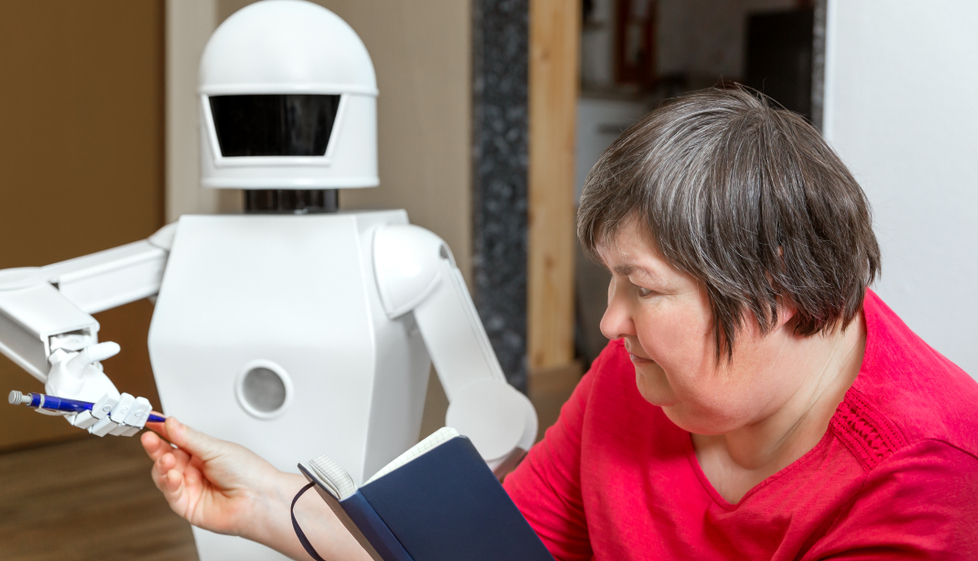
Mennesker forutser mange fremtidige hendelser mer effektivt enn datamaskiner. Vi kombinerer inntrykk fra flere sanser med innlært kunnskap, for å forutsi utfall og velge de beste handlingene. Kan vi overføre disse ferdighetene til intelligente systemer i menneske-interaktive scenarier?
Prosjektet «Forutseende og intuitiv robotmedhjelper» (PIRC) er bygget på et gjennombrudd i databehandling som kombinerer innsikt fra kognitiv psykologi med kunstig intelligens. Prosjektet vil bygge datamodeller som spår fremtidige hendelser og reagerer dynamisk på omgivelsene. Disse systemene vil være bevisste og oppmerksomme på hvordan de skal best handle, gitt kunnskapen deres om seg selv, og deres oppfatning av omgivelsene.
Kunstig intelligens møter kognitiv nevropsykologi
I PIRC vil vi bruke vår kompetanse innen maskinlæring og robotikk, og samarbeide med forskere innen kognitiv nevropsykologi. Målet er å bruke nye modeller av menneskelig prediksjon og intuitive handling til henholdsvis oppfattelse av omstendighetene og handling for fremtidige intelligente robotassistenter. Arbeidet vårt vil gjøre det mulig for roboter å tilpasse seg og handle mer sømløst med omgivelsene sine enn det som er mulig med dagens teknologi. Vi vil utstyre robotene med disse nye ferdighetene, og i tillegg gi dem kunnskapen om at brukere de samhandler med, anvender de samme mekanismene.
Studier av menneskelig oppfatning og beslutningstaking er av spesiell relevans for å modellere atferd og forutse fremtidige hendelser og handlinger. Dette vil omfatte mekanismer for adaptiv responstid fra raskt og intuitivt til tregere og godt begrunnet. Modellene vil bli brukt i to robotikkapplikasjoner med potensial for meget stor samfunnsnytte: fysisk rehabilitering og robotstøtte for eldre mennesker som bor hjemme.